01 / 背景與目標
場域需求:從單機操作走向機隊管理
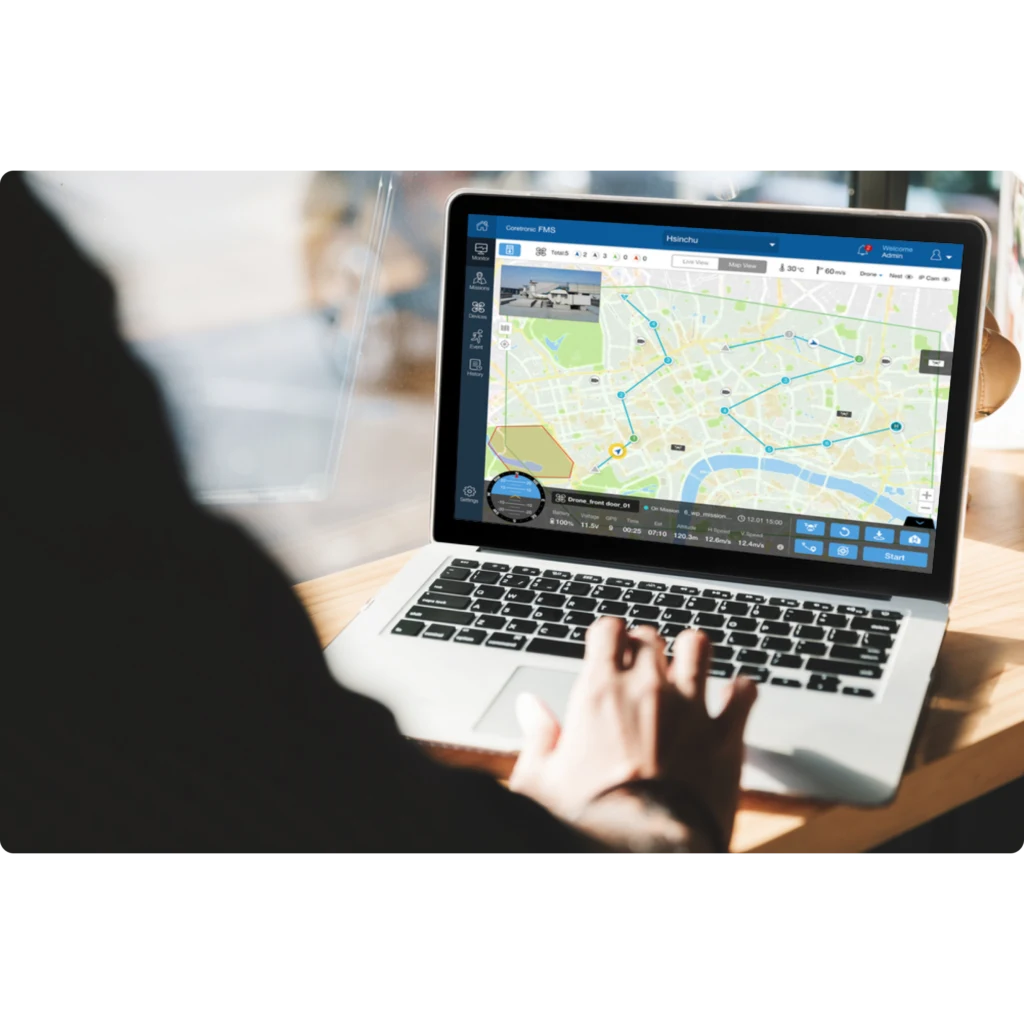
中光電智能提供無人機及智能商用機器人解決方案。原案例的機隊管理系統讓使用者透過行動設備操作多個無人機、接收可見光與熱影像,並回應企業安控與巡檢等場域需求。
02 / 挑戰與決策
設計挑戰:將物理限制帶入任務規劃
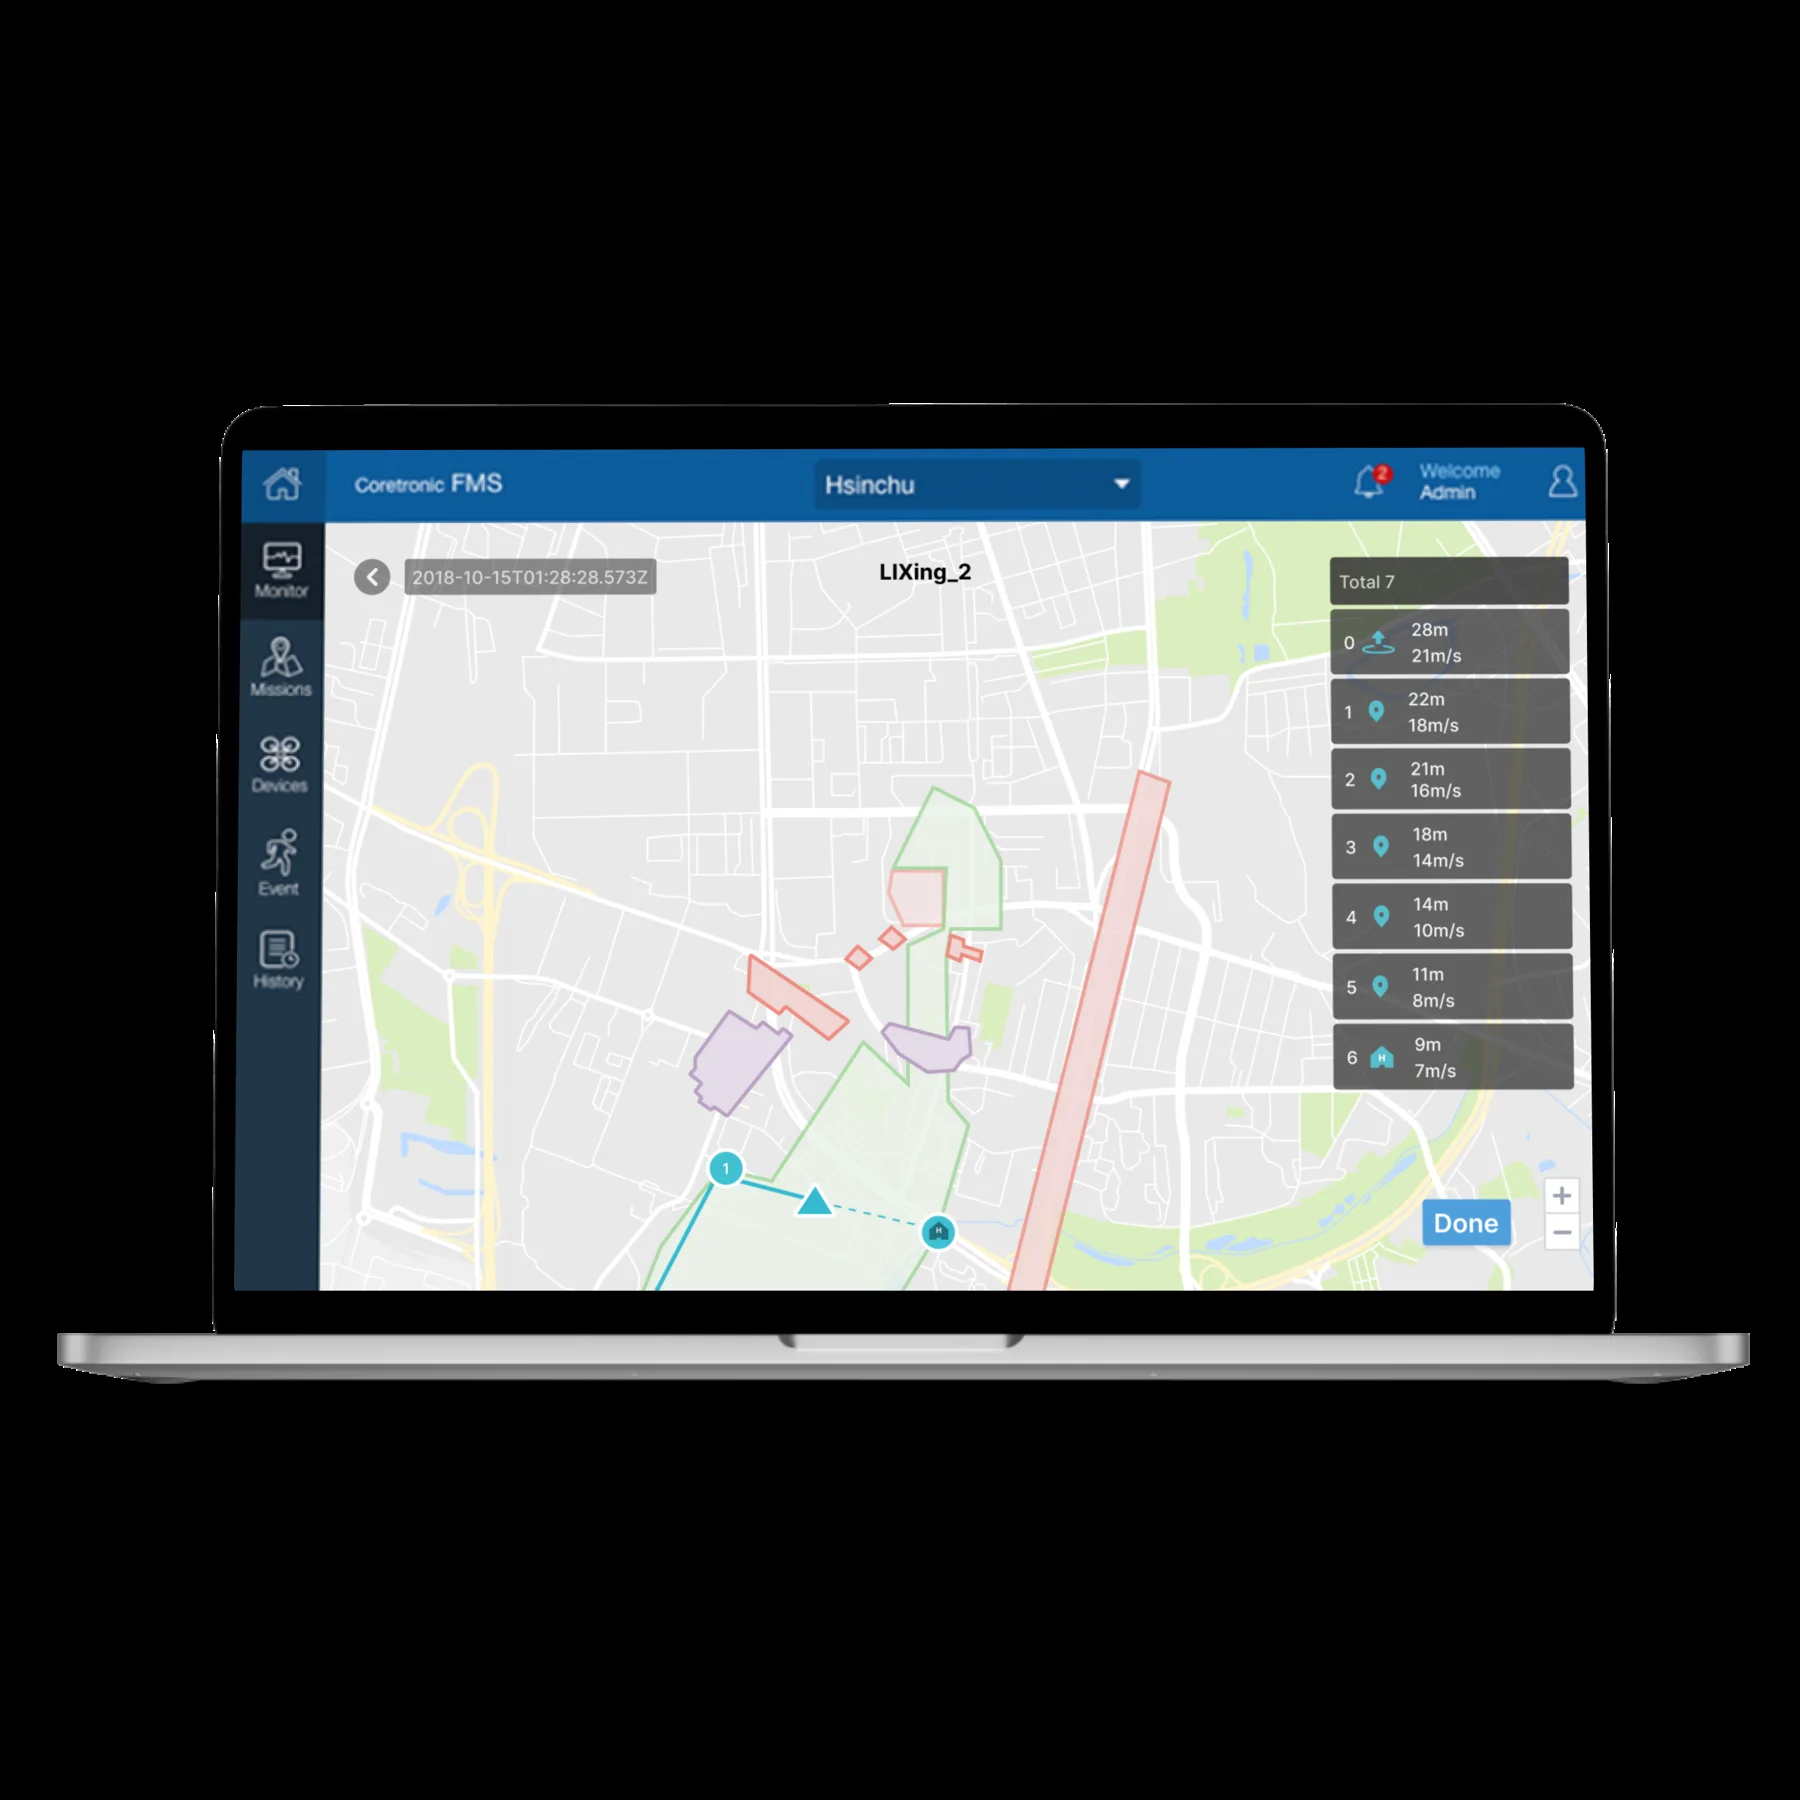
飛行器在真實環境中受到高度、電量與移動能力限制。創科需協調二維地圖上的操作直覺,與三維場域中的任務條件。
介面透過顏色區分飛行區、禁航區、限高及限低區,支援多邊形區域、速度與高度參數,讓操作員規劃路徑並處理異常路徑。
03 / 整合與實作
資訊整合:讓操作員理解即時狀態
高度、傾角、電量與影像會在飛行期間持續更新。創科透過資訊排序與畫面分區,將路線、監控畫面及機體狀態整理到同一儀表板,協助操作員掌握任務情境。
原案例也描述影像串流與視覺分析的整合情境;客戶的無人機及 AI 技術背景,不等同於所有模型與飛控技術皆由創科開發。
04 / 交付與範圍
可靠性考量與公開範圍
遠距控制需面對無線訊號不穩。原案例將容許連線中斷、恢復後繼續相關任務列為系統架構的重要考量。
公開資料可支持任務介面、資訊整合與連線設計的敘述,但未提供部署機隊規模、模型準確率或巡檢效率的量化驗收數據。
延伸情境圖片 1 張
ABOUT THIS STORY
內容整理自創科原官網公開案例,描述反映原專案發表時的情境。情境圖片由 AI 製作,非客戶現場實拍或實際產品外觀。原專案介面與流程圖另行標示並保留;未將未經確認的數據或功能補寫為交付成果。